ARTS 2026|第四届自主机器人研讨会:博士生论坛即将开启
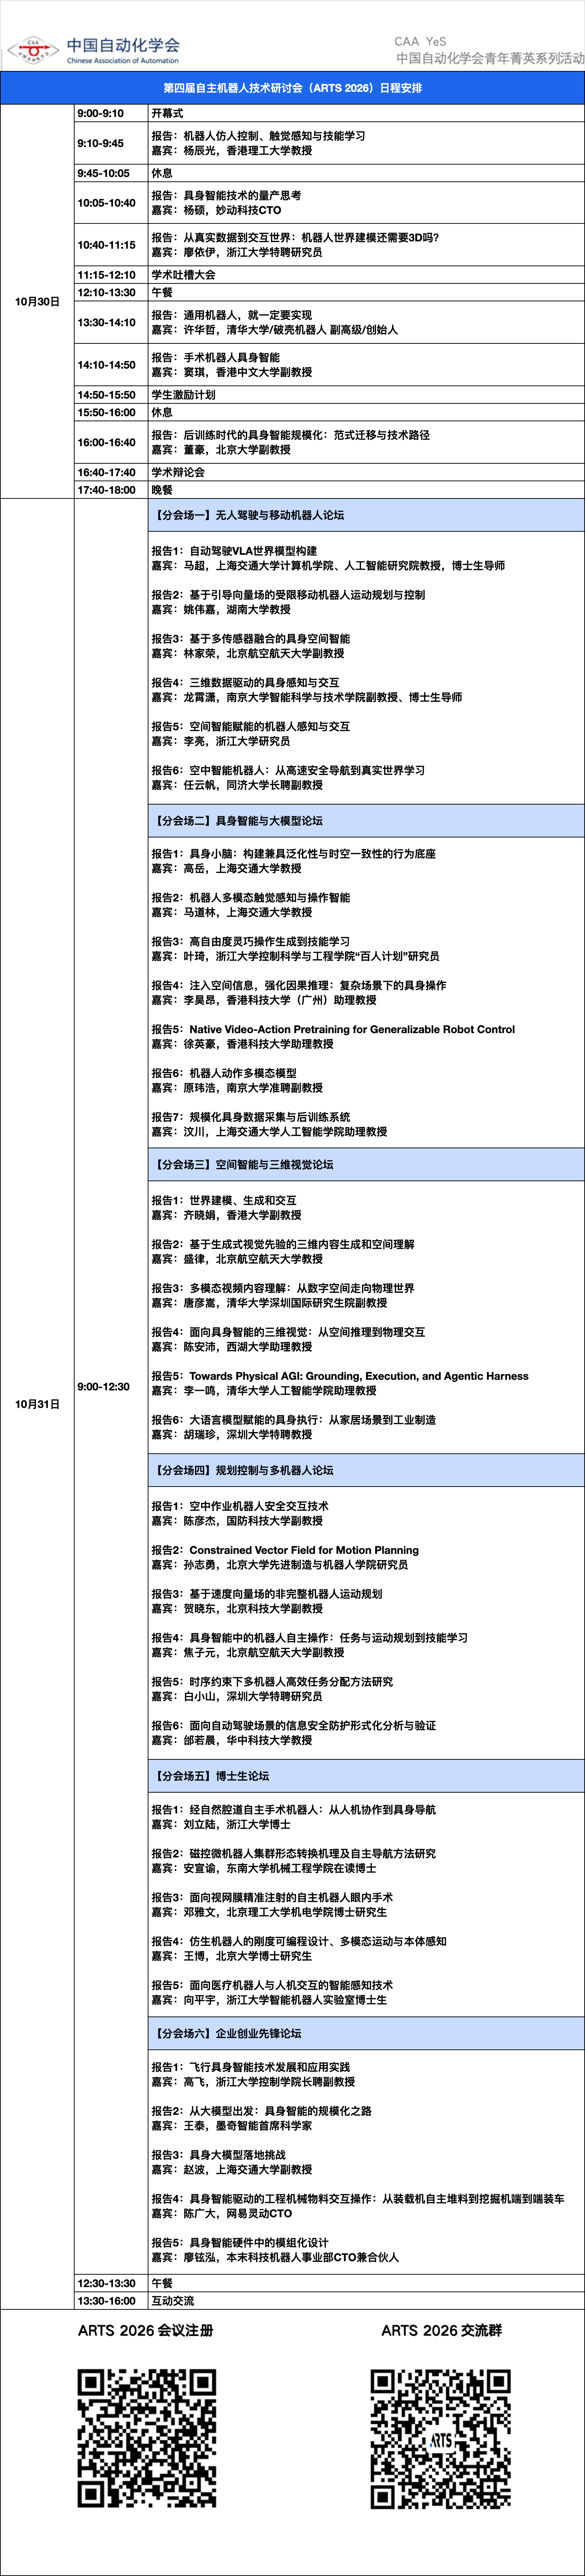
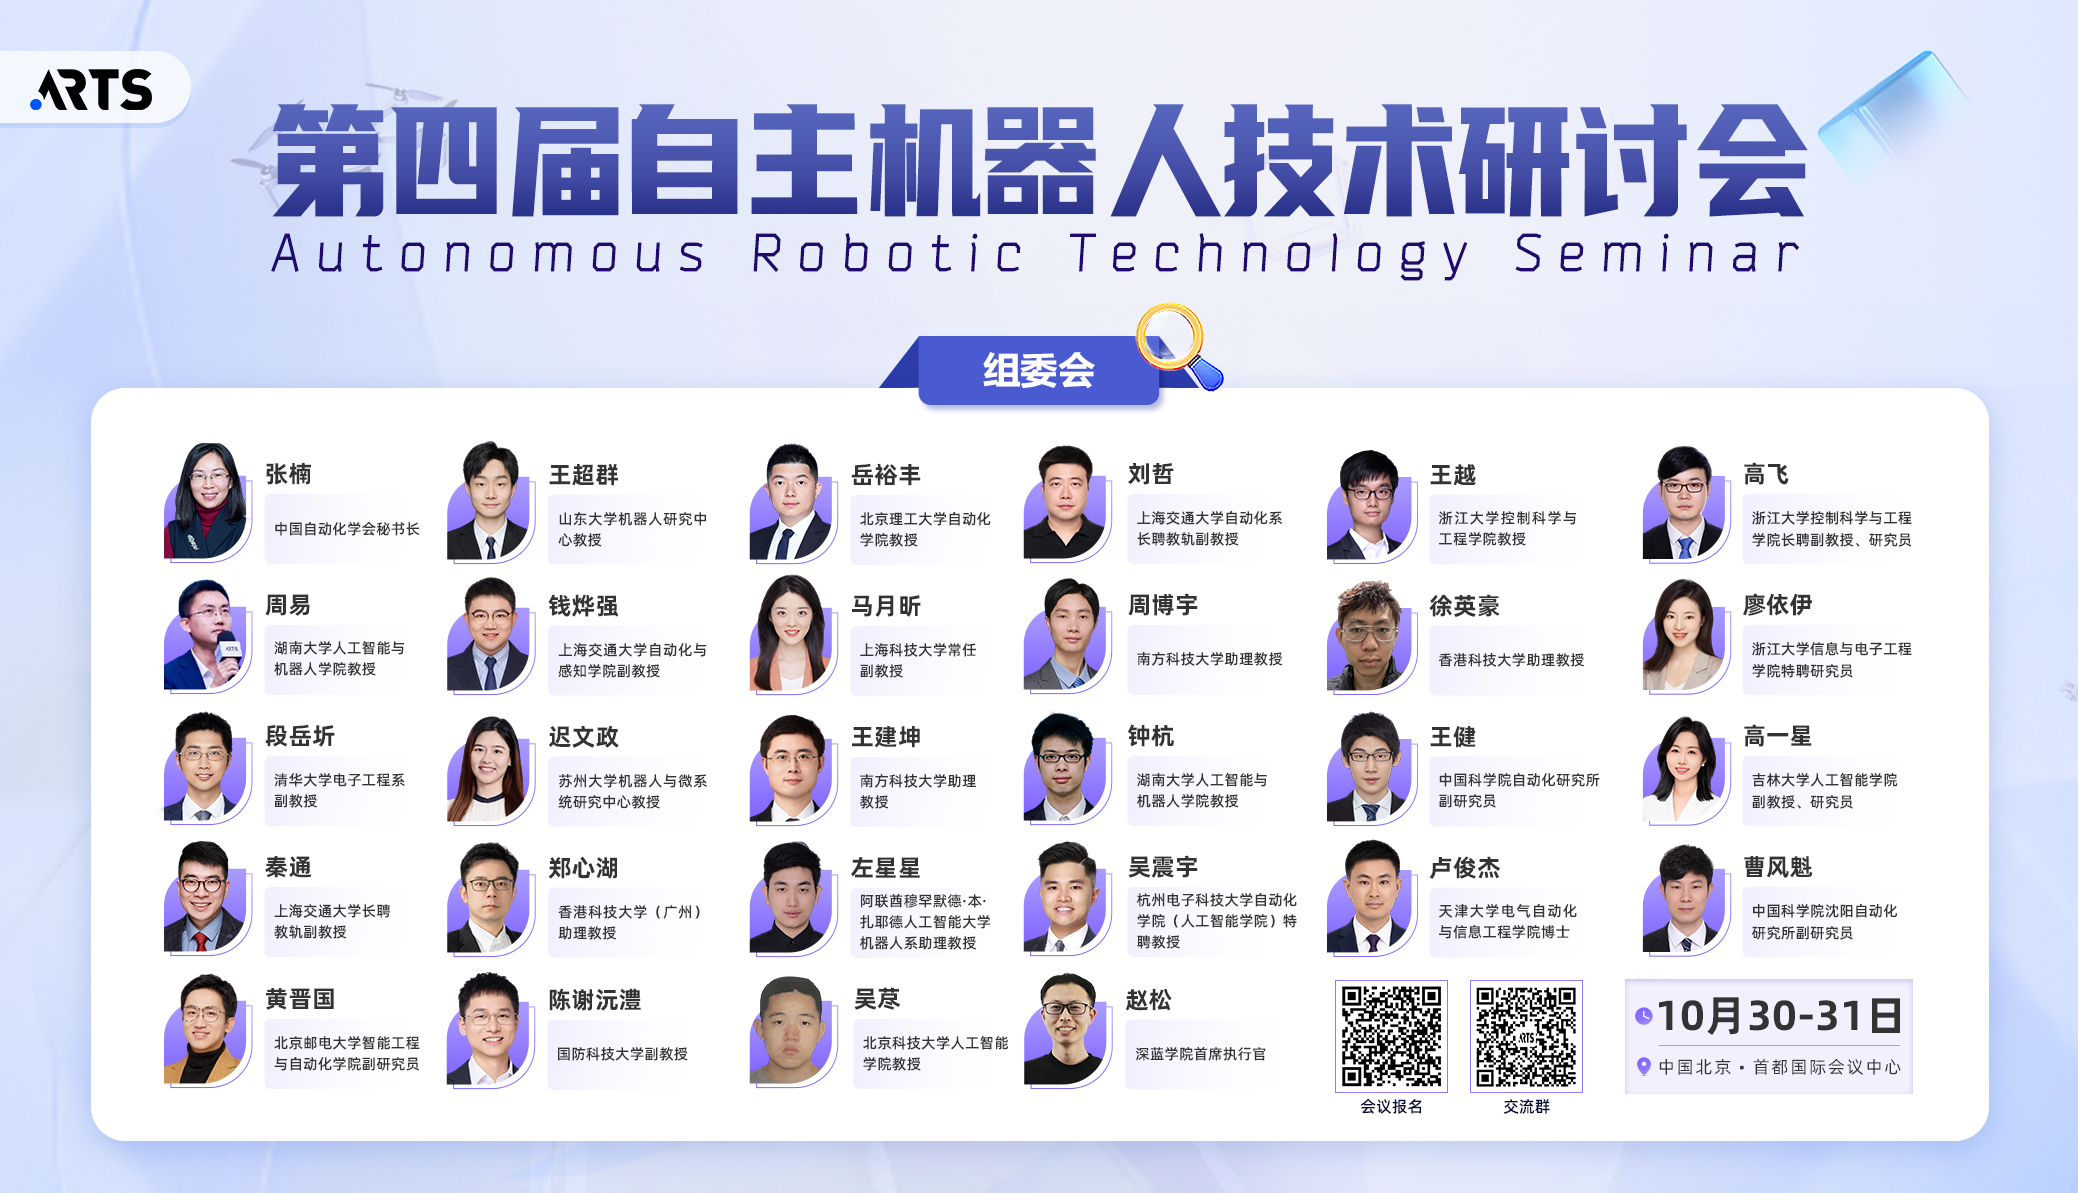
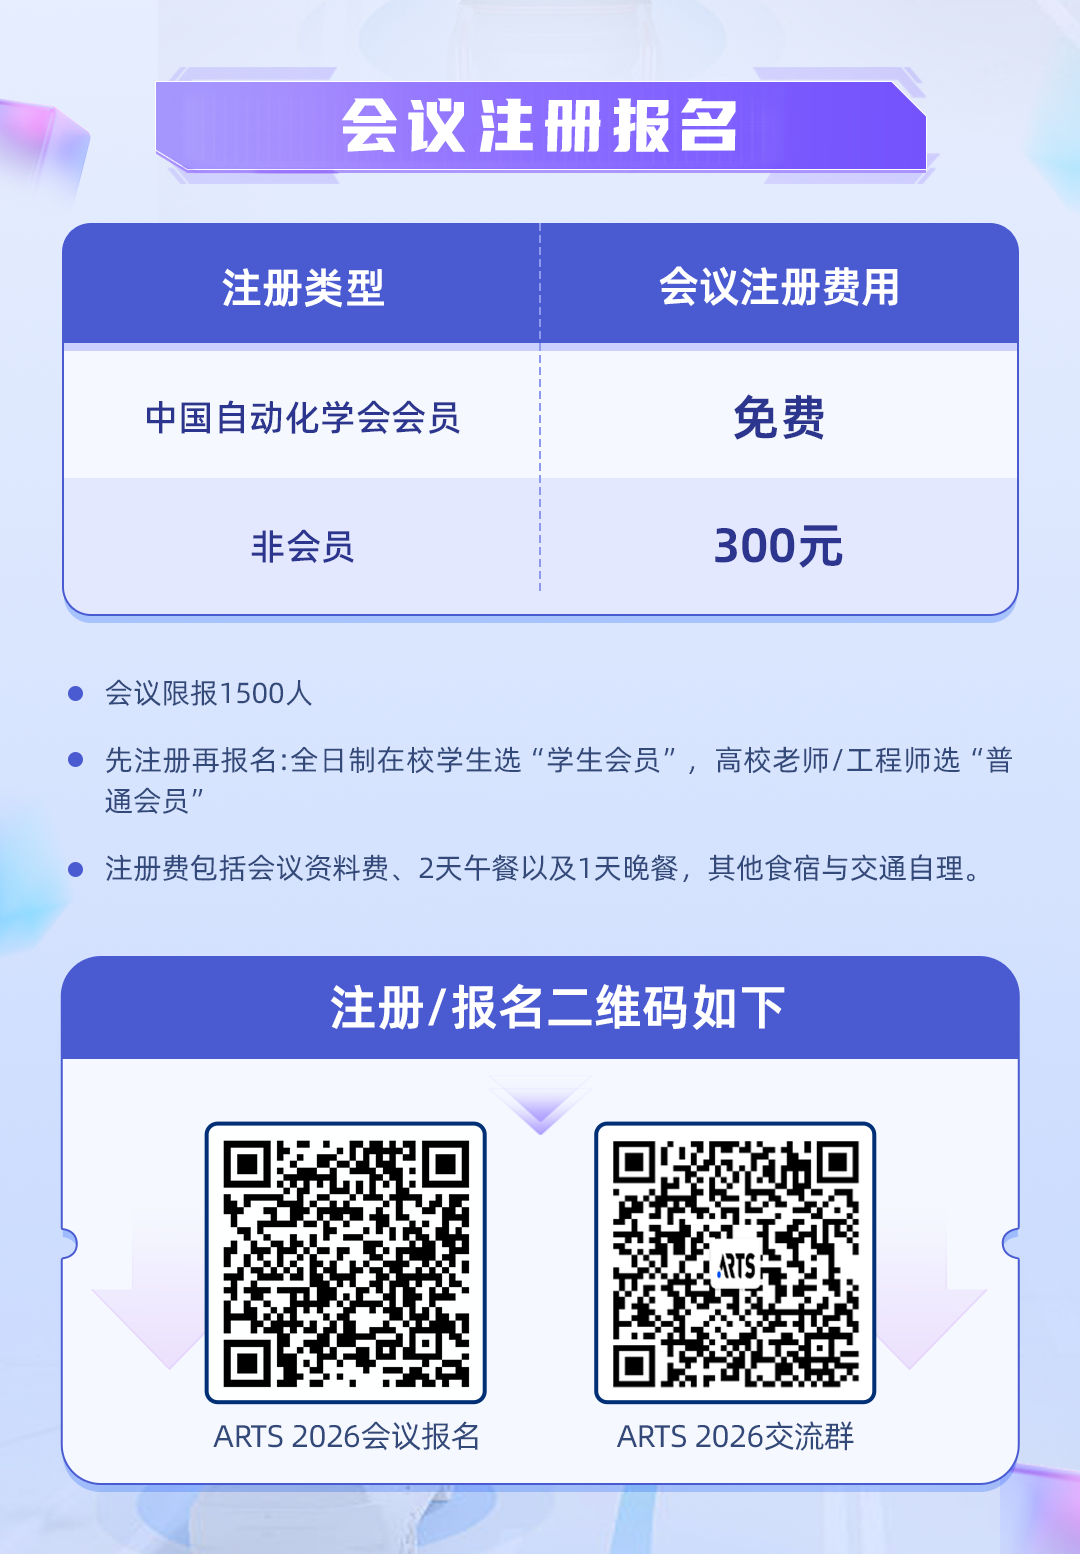
第四届自主机器人技术研讨会(ARTS)将于2026年10月30日至31日在北京举行,会议规模预计1500人。本次会议由中国自动化学会主办,山东大学、北京理工大学承办,深蓝学院协办。 ARTS特别设置博士生论坛,致力于为青年学者搭建开放、深入、高效的学术交流平台,汇聚不同高校和科研院所的优秀博士生,展示自主机器人领域最新研究成果,分享科研进展与创新思路,促进青年学者之间的学术交流与思想碰撞。 本次博士生论坛邀请在Science、Nature及其子刊等高水平期刊发表研究成果的优秀博士生,围绕各自研究方向作专题报告,分享最新科研成果与研究思考。论坛以“高水平成果分享+青年学术交流”为主线,聚焦自主机器人领域前沿问题,为青年科研工作者提供高质量的学术交流与思想碰撞平台。 与此同时,论坛面向广大博士生征集学术海报(Poster)。组委会将结合会议议程及研究方向,从投稿海报中遴选一定数量的优秀成果进行展示,为更多青年学者提供展示研究成果、交流学术思想的机会。论坛将根据现场报告情况,最终遴选优秀报告,并为获奖者颁发荣誉证书。 欢迎广大博士生积极投稿,共享研究成果、交流学术思想! 适用对象:传感与感知、自主导航、状态估计、定位建图、运动规划、建模与控制、自动驾驶、具身智能、机器学习等领域的在读博士研究生。 申请提交:申请者必须在2026年10月15日截止前在ARTS官网或公众号下载Poster模板并发送至邮箱(arts@caa.org.cn)。邮件标题(博士生论坛Poster+姓名+学校) RTS
博士生论坛
嘉宾简介&报告详情
注:报告嘉宾按姓名首字母排序,排名不分先后

个人简介:
报告主题:
报告摘要:
报告围绕磁控微机器人集群的形态转换与复杂环境自主导航展开。首先介绍磁场驱动、显微视觉检测与实时闭环控制实验平台,以及基于迭代学习控制的模型无关形态调控方法,实现集群由聚集态向展开态的按需转换和面积精准控制。随后,针对未知、部分可观及动静混合障碍环境,介绍基于Transformer和PPO的时序强化学习导航方法,利用历史观测提取隐含状态,并结合域随机化实现仿真到真实迁移,完成静态避障、动态目标跟踪和短时失视恢复等任务。最后,介绍融合显式环境制图、RRT*全局规划与路径条件强化学习局部执行的分层导航框架,以提升长距离导航、动态避障和复杂任务执行的可靠性。

个人简介:
报告主题:
报告摘要:
本报告围绕面向视网膜精准注射的自主眼内手术机器人展开,介绍机器人的总体架构、关键方法与实验验证。针对眼内空间狭小、显微视野受限、器械深度感知困难以及多源信息异构等问题,研究通过多视角空间融合构建术中动态三维眼内地图,采用准则加权的多传感器融合实现器械宏微尺度精确定位,并结合多约束路径规划及力-位置-影像混合安全控制完成自主穿刺与注射。系统在眼球假体、离体猪眼和活体动物眼中完成验证。离体和活体实验的视网膜下、中央视网膜静脉及分支视网膜静脉注射均实现100%成功率,验证了自主机器人用于高精度眼科显微操作的可行性。

个人简介:
报告主题:
报告摘要:
经自然腔道手术机器人是微创诊疗重要技术手段,但在狭窄、多分叉且动态变化的真实腔道环境中,实现安全可靠的导航与操作,仍面临视觉感知受限、操控经验依赖与自主决策困难等挑战。本报告以支气管镜诊疗为典型场景,围绕“人机协作—自主探索—具身导航”的技术主线,介绍人工智能与柔性手术机器人融合的研究进展。首先,介绍融合医生操作指令与内镜视觉感知的人机共享控制方法,阐述如何通过模仿学习与虚实迁移实现智能辅助操控,降低医生的操作负担与经验门槛。进一步,面向不依赖术前CT的气道异物搜索任务,介绍结合视觉感知、拓扑记忆与自主决策的机器人探索方法,以及“机器人自主搜索、医生协同取出”的任务分工机制,展示从连续人工操控向任务级人机协作的转变。在此基础上,报告将从具身智能视角出发,讨论机器人形态、环境感知与闭环行动之间的耦合关系,探讨复杂腔道环境下主动感知、长程导航与安全交互的关键问题,并展望在保留医生关键决策与监督的前提下,推动经自然腔道手术机器人向更高水平自主性发展的技术路径。

个人简介:
报告主题:
报告摘要:
面向机器人在复杂环境中的运动适应与状态感知需求,本报告介绍刚度可编程设计、多模态运动与本体感知三方面研究。首先,结合低熔点合金相变材料与张拉整体结构,构建仿象鼻连续体机器人,实现分段刚度编程、曲率调控及受限空间适形运动。其次,开发真空驱动层阻塞(Layer Jamming)肌肉,实现≤1 s刚度调节(刚度比达46.6);据此构建可重构模块化软体机器鱼,通过调控刚度实现多模态游动与环境适应,并揭示金枪鱼式构型可实现高频高速游动而鳗鲡式构型受限的运动规律。进一步,介绍基于摩擦纳米发电原理的变刚度器件本体感知研究,探索刚度状态识别与拉伸位移感知方法,为机器人状态监测与闭环控制提供支持。相关研究为可重构、自感知仿生机器人的设计提供参考。

个人简介:
报告主题:
报告摘要:
磁感知具有非视距、无辐射等独特优势,为复杂受限空间中的机器人感知与自然人机交互提供了重要技术路径。然而,其性能边界、空间不确定性及系统部署方式仍制约着相关技术向更高精度、更强适应性和更广泛场景拓展。本报告围绕磁定位理论范式与系统应用展开。探讨在SE(3)的位姿不确定性分析方法和双阶段定位范式,通过重构磁源与传感器之间的空间关系,发展柔性、可重构、可近场部署的磁感知系统来突破传统固定式阵列对工作空间和部署形式的约束。在此基础上,相关技术被拓展至微创介入与腔内机器人等医疗场景,并进一步延伸至多自由度自然人机交互。
(最终排序以会议会刊内容为准)