

ARTS 2026|【企业创业先锋论坛】分论坛:嘉宾阵容 & 报告揭秘
第四届自主机器人技术研讨会(ARTS)将于2026年10月30日至31日在北京•首都国际会议中心举行,会议规模预计1500人。本次会议由中国自动化学会主办,山东大学、北京理工大学承办,深蓝学院协办。 ARTS倡导理性批判、敢于质疑、务实的科学精神,积极探索自由平等的思想交锋。ARTS主要关注传感与感知、自主导航、状态估计、移动机器人定位建图、运动规划、建模与控制、多机器人系统、具身智能、医疗仿生等方向。 ARTS 2026设置了6场由各领域专家带来的主旨报告、6个技术分论坛(35位特邀嘉宾技术报告),另外特设学术辩论、优秀学生激励计划、学术吐槽大会等多元日程。 ● 历届参会规模新高:1500+ 青年学者、一线工程师齐聚 ● 历届参会成本最低:中国自动化学会会员免费参会,学生参会最低仅需 50 元 本届ARTS研讨会内容丰富,大咖云集。为了方便大家快速锁定感兴趣的领域,我们将分期为大家详细介绍各个分论坛的精彩内容。
目前会议注册通道已经开放。
席位有限,请尽早注册!
注:报告嘉宾按姓名首字母排序,排名不分先后
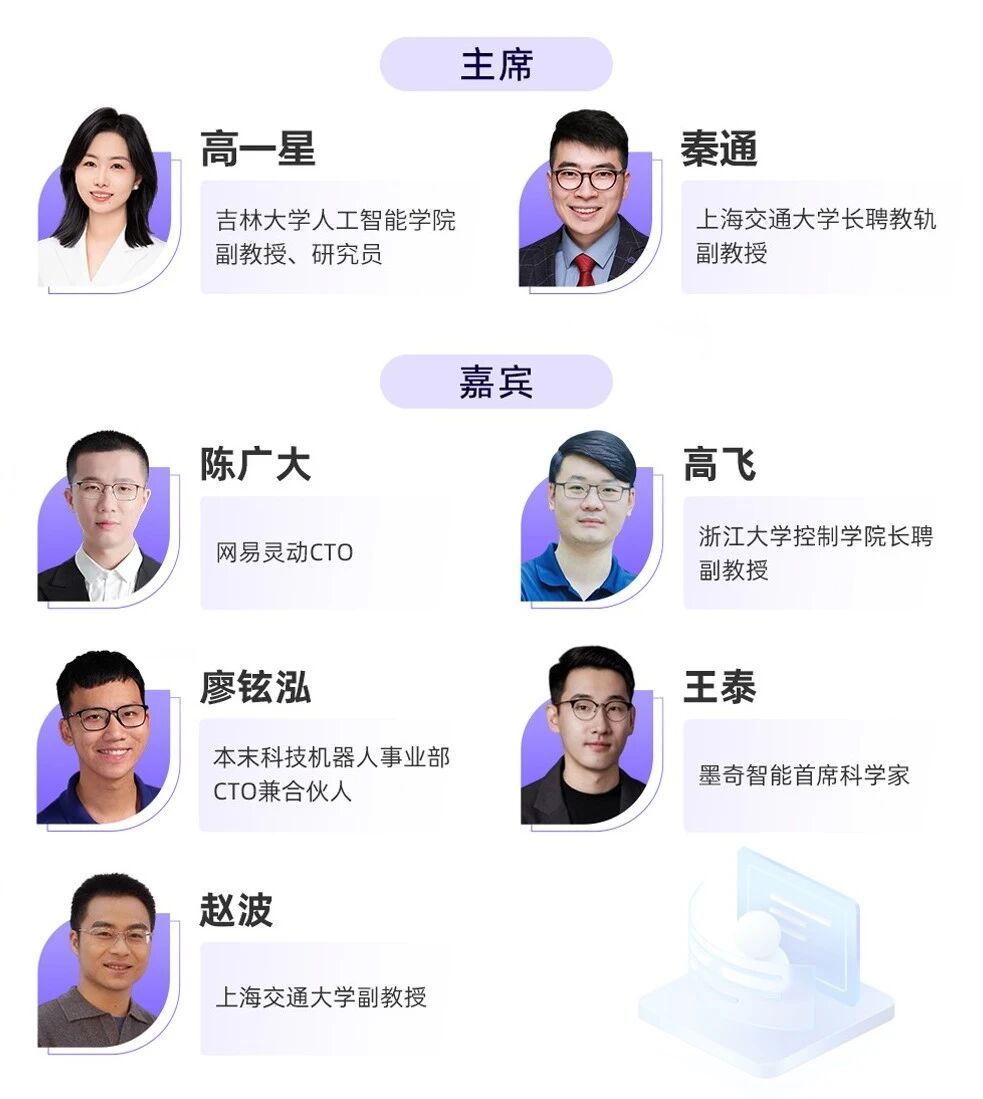
嘉宾简介&报告详情
注:报告嘉宾按姓名首字母排序,排名不分先后

个人简介:
报告主题:
报告摘要:
工程机械物料交互操作(如装载机铲料/堆料、挖掘机装车)是高动态、强耦合物理交互任务,核心难点在于铲斗与散体物料(土壤、砂石)作用难以精确建模,传统规则与解析模型泛化性差。本报告聚焦具身智能方法在该领域的应用:装载机场景采用规则方法与数据驱动方法相融合的技术框架,在国内首次实现包含自主堆料的全流程真无人作业,并在真实拌合站常态化运营中验证;挖掘机场景则落地全球首个露天矿山装车场景具身智能模型"灵掘",采用端到端一体化技术路线,实现装车任务从模块化控制向端到端具身控制的跨越。在内蒙古露天煤矿的严苛环境中,"灵掘"单机装车效率已达人工的80%,近70%作业时间无需人为干预,并成功适配极寒、高粉尘等严苛环境及多型号矿卡,验证了端到端具身模型在露天矿山装车场景中的工程可行性。

个人简介:
报告主题:
报告摘要:
随着机器人和人工智能技术的快速发展,飞行机器人及其集群系统在复杂动态环境下的自主控制已取得长足进展。本报告将介绍飞行机器人最新自主导航算法,阐述面向高动态、强干扰、多约束场景下基于物理智能的模型构建和优化求解方法;介绍基于VLA技术路线的飞行机器人通用决策和数据驱动的高机动控制算法,并展示其在真实复杂环境中的验证效果。最后,报告将介绍飞行机器人群体智能方面的最新研究和落地进展,展示复杂环境适应性、系统鲁棒性及可扩展性方面的进展,为未来大规模智能集群的工程化应用提供理论支撑与技术参考。

个人简介:
报告主题:
报告摘要:
“通用性”已成为具身智能领域追求的核心目标之一,其背后不仅意味着对多元应用场景的整合能力,也预示着巨大的市场潜力。
然而,关于“通用机器人是否必须是人形”的争论始终未曾停歇。在可预见的未来,轮式、足式、轮足式等多种机器人形态将长期并存。
在这一多形态共存的时代,机器人之间的边界将日益模糊,能够根据任务需求自主切换或组合形态的机器人,或将迈向更高层次的“通用性”。
模块化设计,作为实现这一愿景的关键路径,虽已被广泛应用于B、C端机器人产品,但传统模块仅承担结构或功能单元角色,缺乏智能属性。 随着具身智能时代的到来,模块化设计正被重新赋能——模块不再只是“零件”,而是具备感知、决策与协同能力的“智能体”。
模块化硬件设计,作为多智能具身智能体的一部分,为机器人通用性的跃迁开辟全新可能。

个人简介:
报告主题:
报告摘要:
大模型的持续突破为具身智能提供了重要的技术路径参考,但沿着这一路径走向物理世界并非简单应用,而是需要构建面向物理智能的原生系统。当智能必须通过行动接受真实环境的检验,实时性、机器人状态与物理约束便成为能力构建的内在要求。因此,实现可靠、可规模化的物理智能,需要重新审视模型、系统与基础设施之间的关系。
本报告结合墨奇智能的技术探索,探讨如何从基础设施的构建开始推动具身智能的技术突破:以构建实时、闭环的行动推理能力为系统核心目标,贯通数据、训练、评测与部署反馈的基础设施,支撑大模型物理智能的形成与扩展。在此基础上,探讨从基础设施到规模化过程中的重要挑战,特别是模型通用能力构建和本体可靠性演进之间的协同关系。

个人简介:
报告主题:
报告摘要:
具身大模型正推动机器人从单一任务、规则驱动走向多任务、数据驱动,但其在真实场景中的规模化落地仍面临数据稀缺、泛化能力不足、训练部署链路复杂等挑战。本报告将围绕团队在具身智能领域的核心研发实践展开:Evo-1探索轻量化端侧具身大模型研究,及其在真实业务中的高效模型训练与快速落地;Evo-RL面向真实机器人强化学习,通过引入失败、奖励、纠正与自主交互数据,推动模型从模仿人类演示走向基于真实经验的持续优化;Evo-Studio构建全栈式具身开发平台,覆盖数采、训练与评测功能。报告将结合上述项目,讨论具身大模型在研究和落地中的挑战与机遇。
(最终排序以会议会刊内容为准)
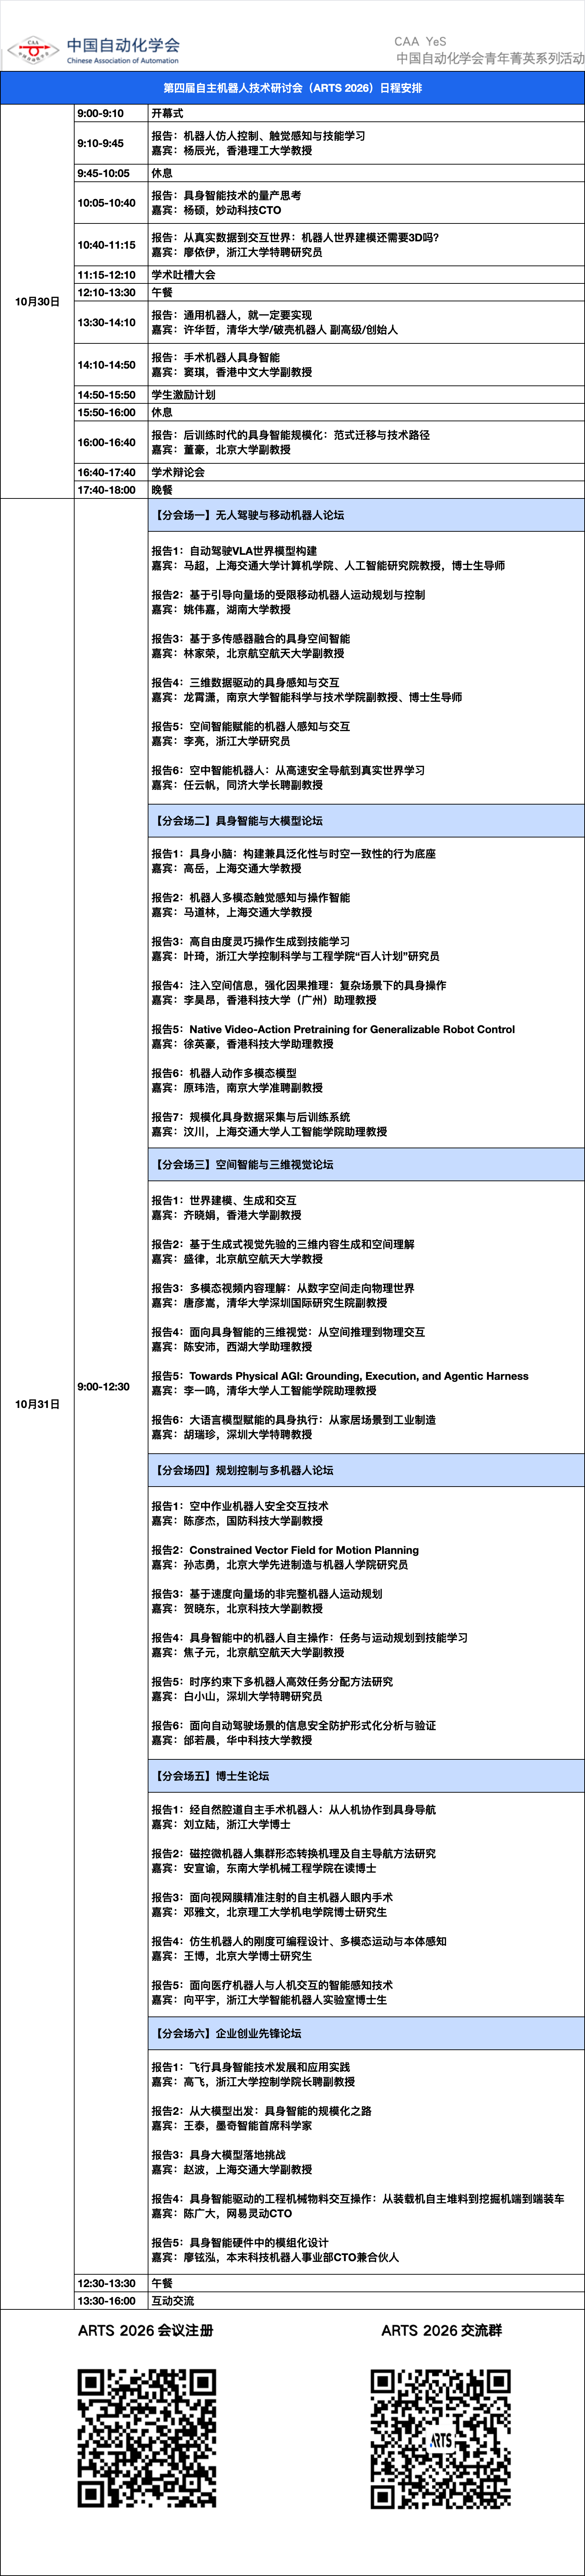
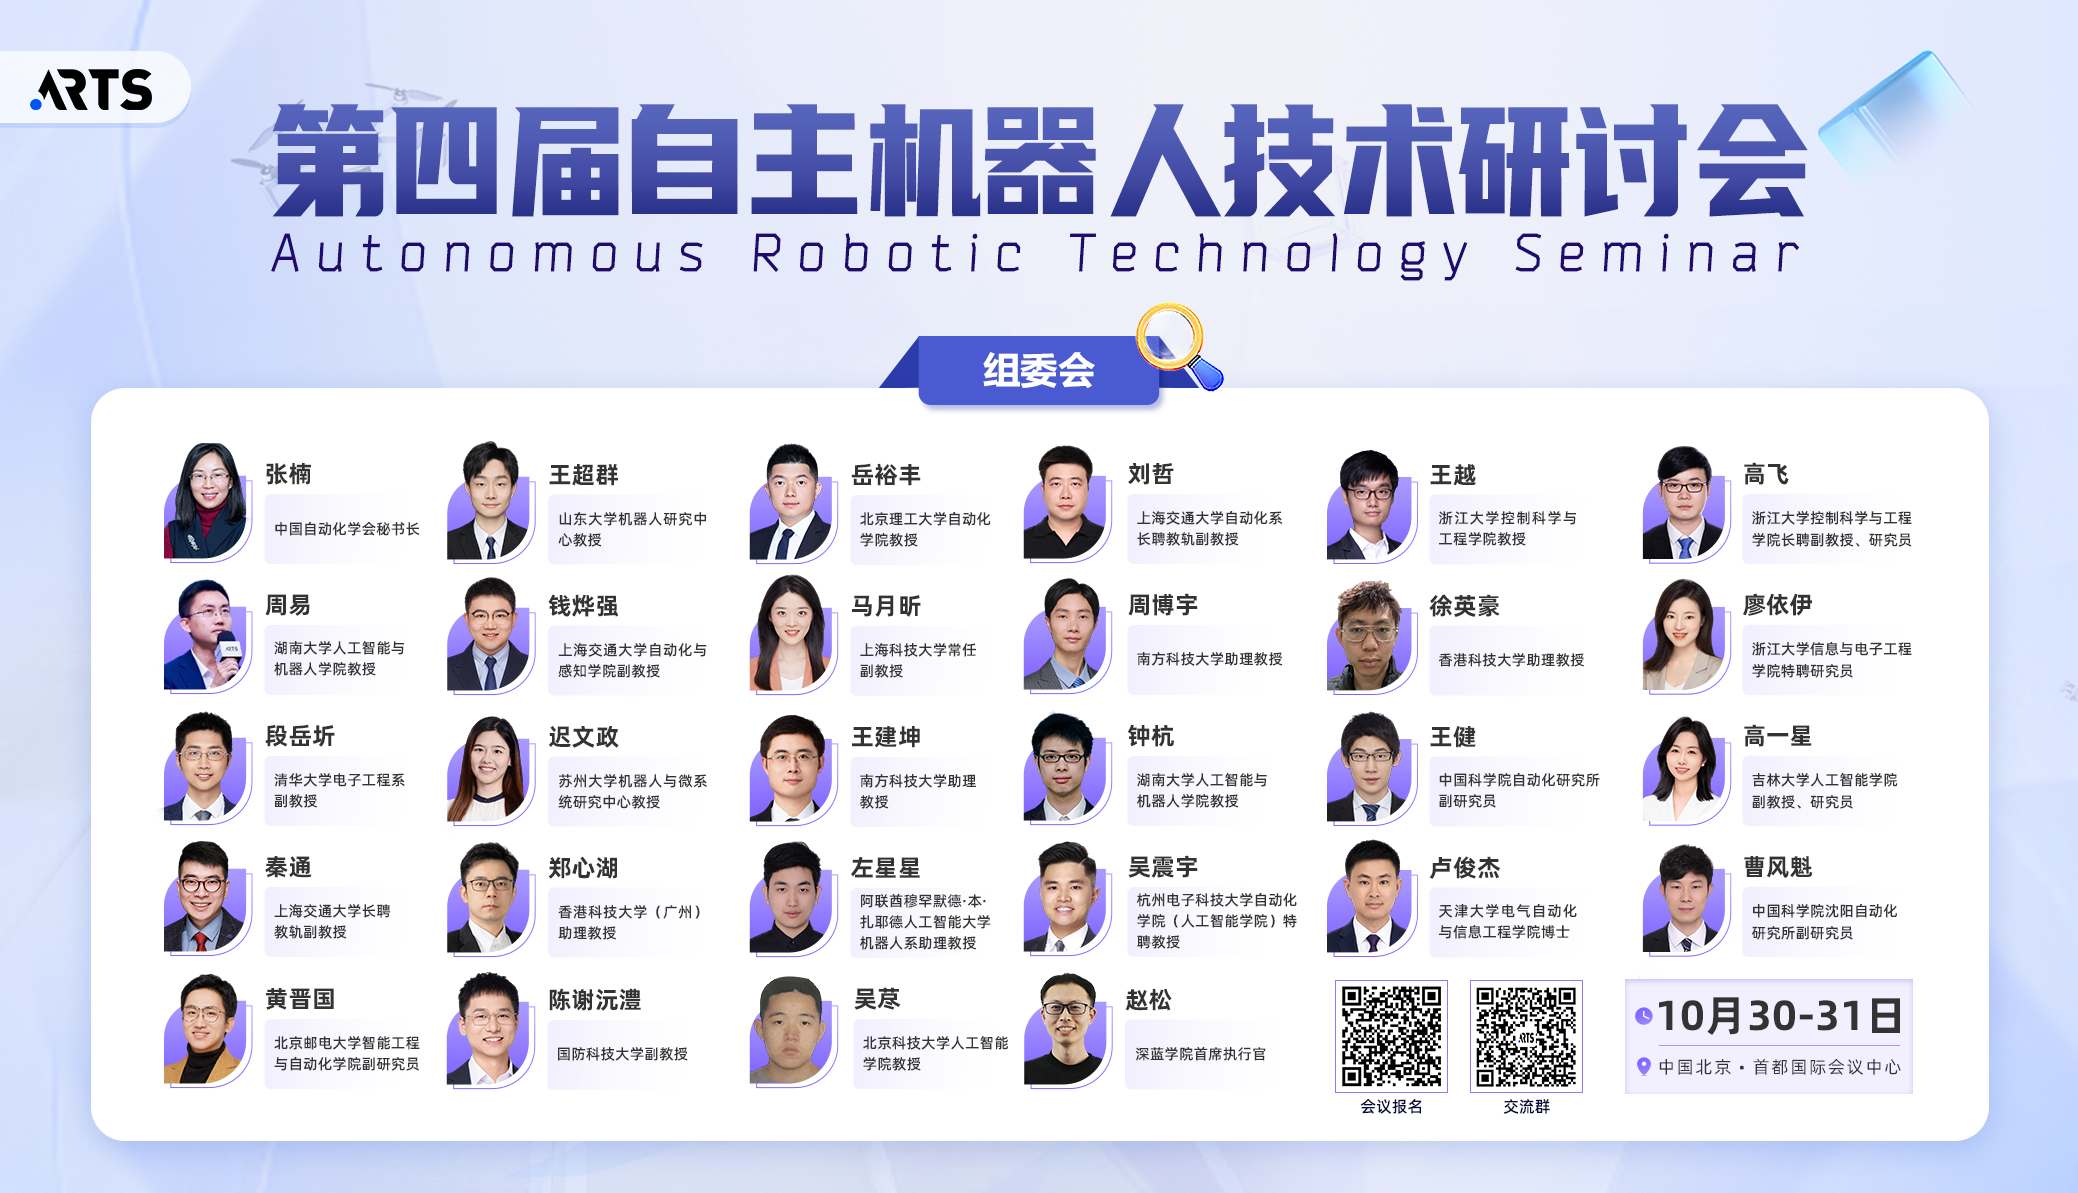
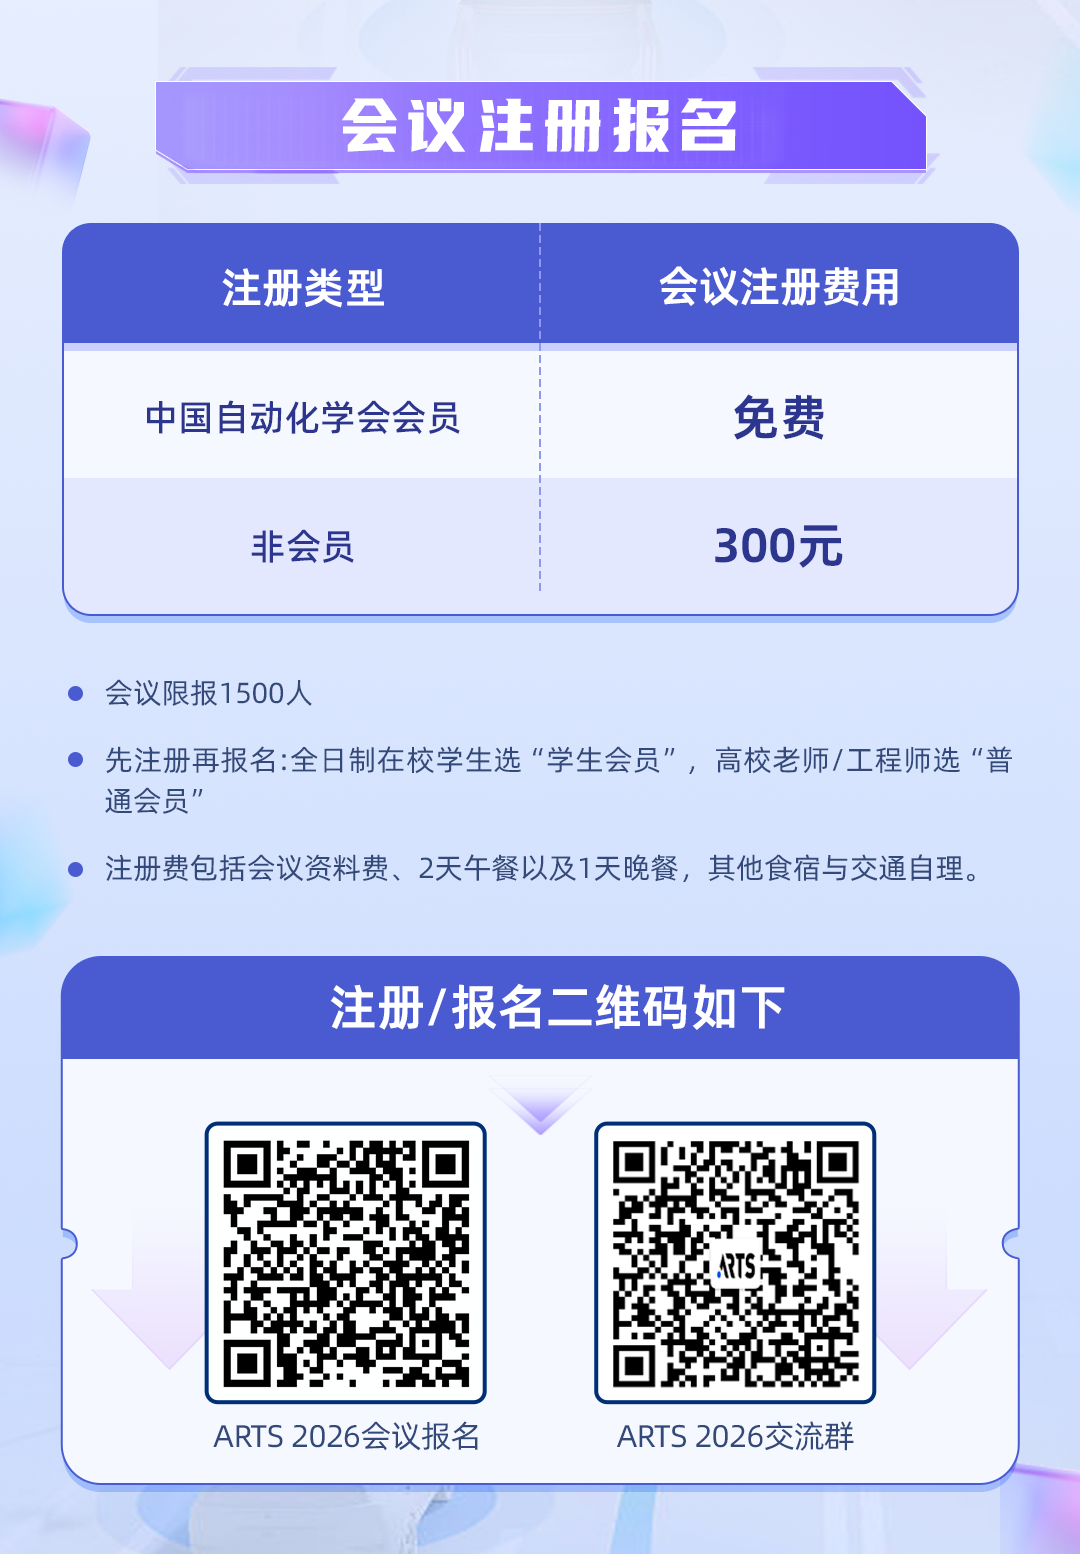
了解线下会议详情
请扫码加入【ARTS 2026 交流群】
联系电话:18514821626(同微信)
联系邮箱:liupengxiao@shenlanxueyuan.com
联系邮箱:caa@ia.ac.cn
